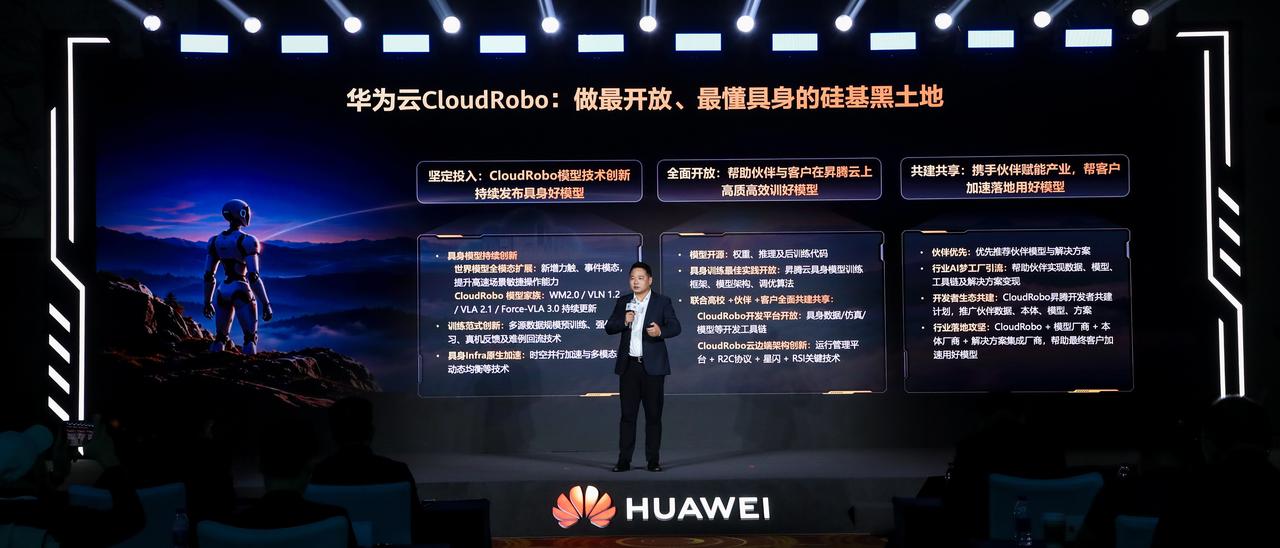
机器人跨本体迁移的障碍,是同一动作在不同硬件上语义难以对齐。直接合并数值空间,样本增多后效果可能下降,换硬件模型也易失稳。今日,华为云昇腾原生具身世界模型CloudRobo-WM1.2正式发布,定位百维本体语义保真的跨具身运动建模,为跨本体动作表达提供统一参照。
方案保留机器人96维与人类运动168维原生物理语义,通过 Embodiment 条件化,使共享模型区分不同机器人运动特征。单臂、双臂、轮式等形态机器人可在语义层面协同学习。模型依托昇腾算力训练,体现国产算力可支撑具身世界模型训练。
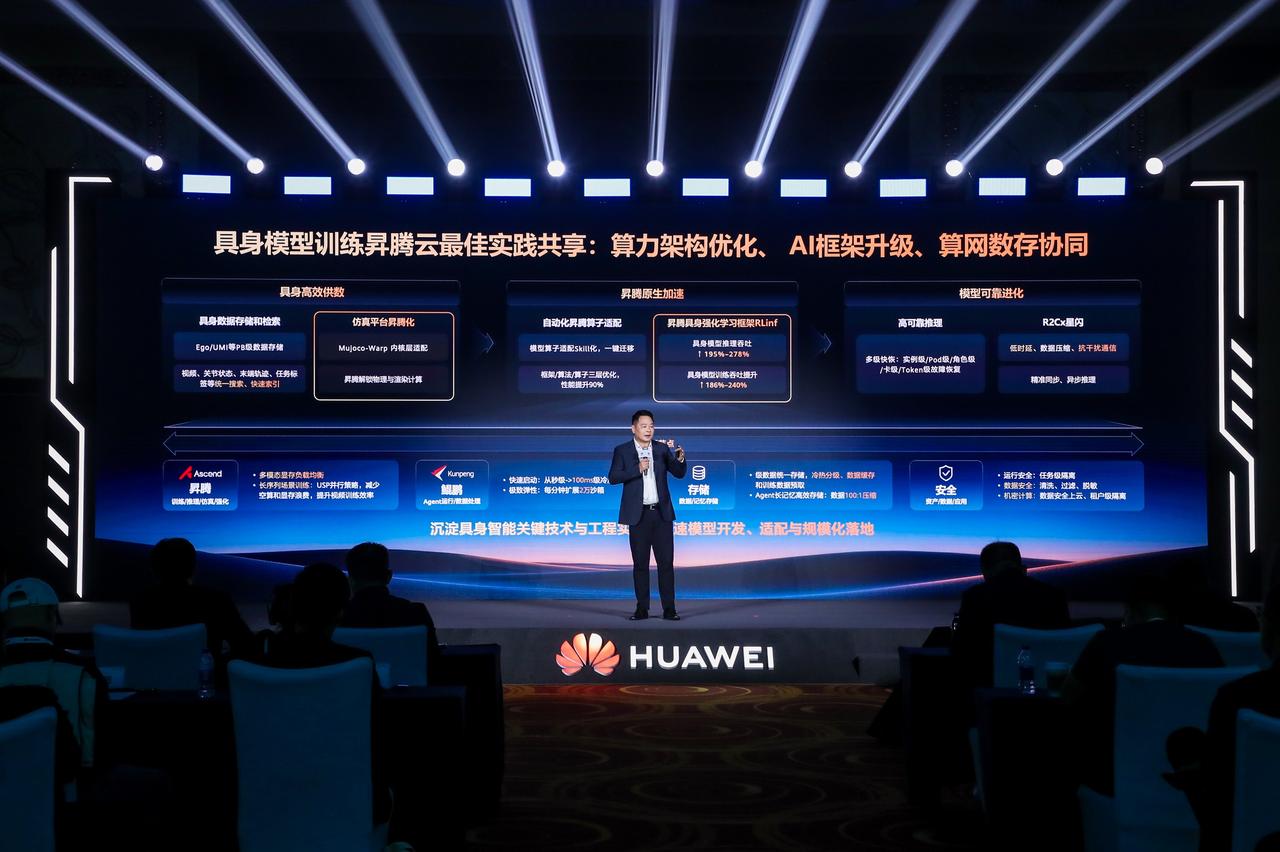
华为云依托该模型沉淀具身方向能力,覆盖场景理解、技术方案、开放生态与昇腾适配。借助 R2C 协议实现小时级接入,统一多本体数据与动作接口,模型能力可跨机器人复用,推动具身智能从单点突破走向协同。