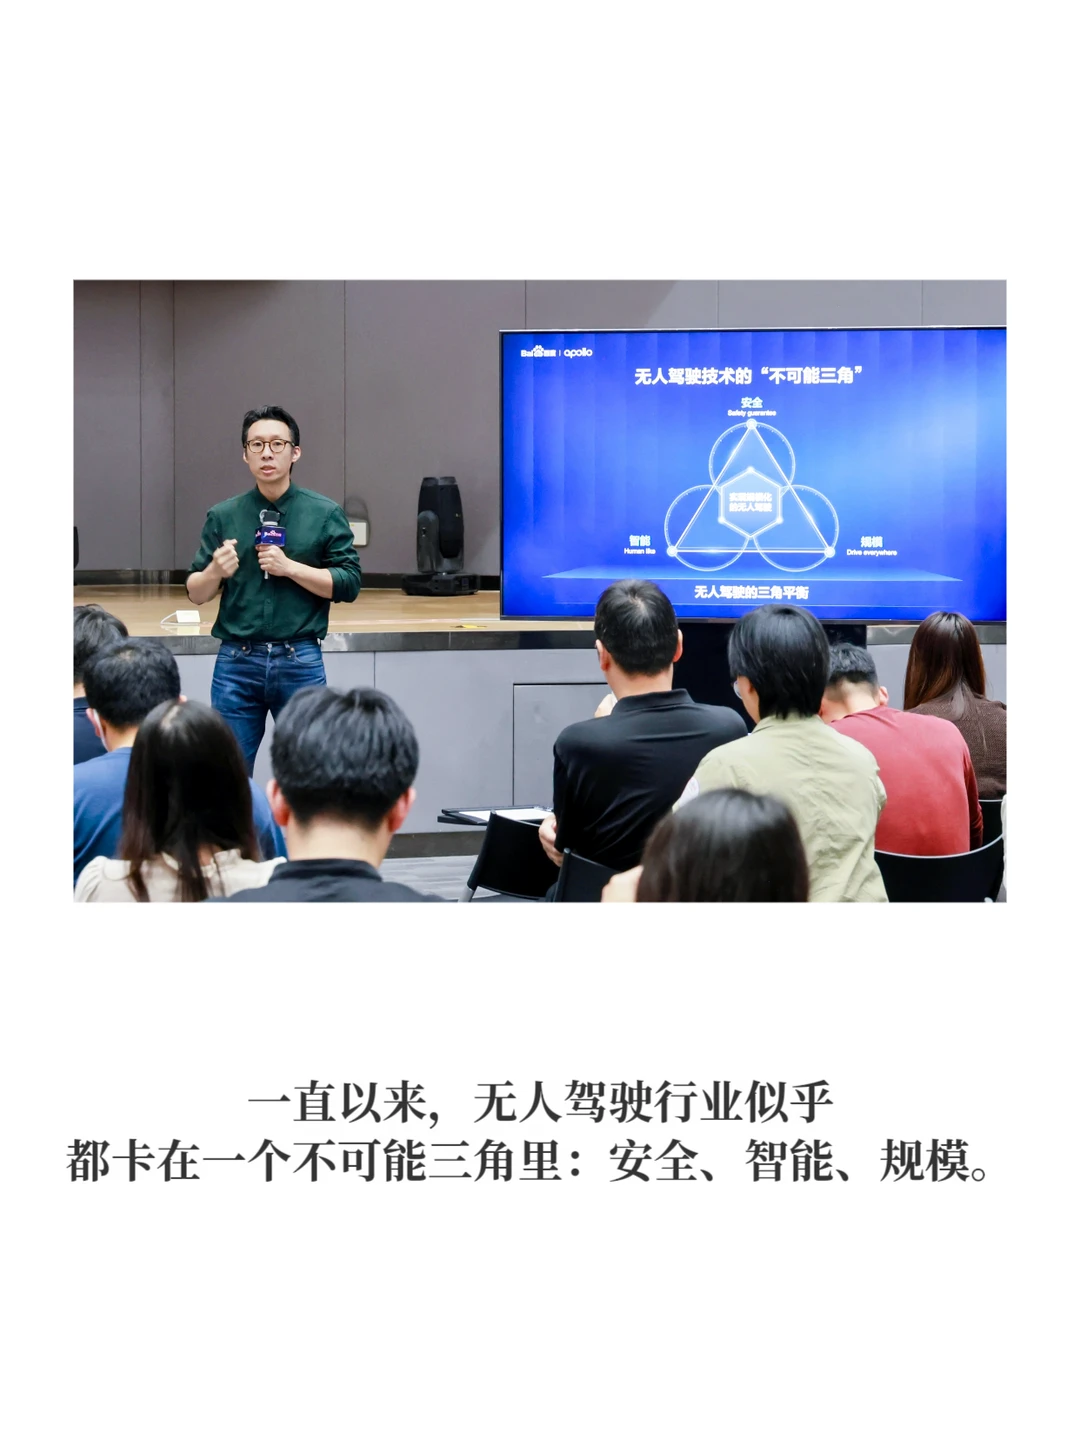
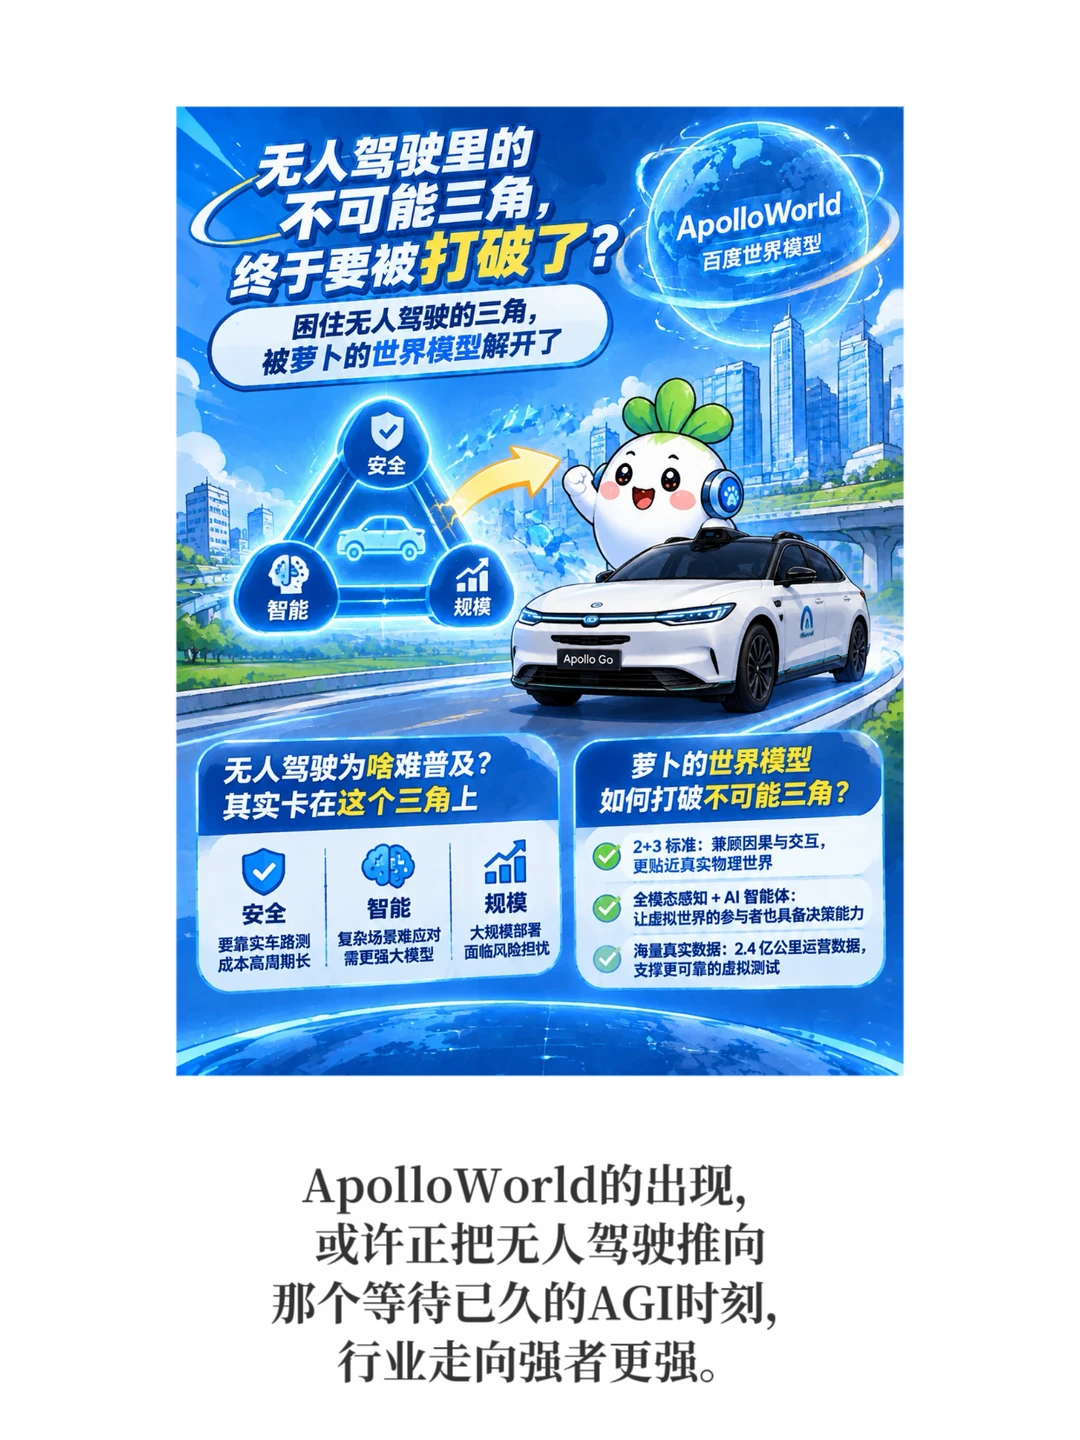
一直以来,无人驾驶行业似乎都卡在一个不可能三角里:安全、智能、规模。就是要想绝对安全,就得靠实车去跑,要想规模化部署,长尾场景的试错风险又大,想要智能,没办法同时兼顾规模化,但这三者,真的无法兼得吗?
看完百度最新披露的ApolloWorld世界模型,我隐约的感觉到,破局的关键点出现了。
先说个底层认知:世界模型,说白了是AI的“想象引擎”——行动之前先推演:我这么做,世界会怎么变?李飞飞团队把它分成三类:渲染器、模拟器、规划器。只会把画面画得像,那是画家;无人驾驶需要的,是能推演后果的模拟器。
在过去,很多所谓世界模型都拼命的想把虚拟画面渲染得逼真,但正如百度王亮说,叠衣服的机器人很厉害,但开车是另一重难题,开放道路容错率几乎为零,决策周期在1/30秒内。
所以,世界模型不能只是画得像,更得成为验证安全的考官,ApolloWorld这次抛出的2+3标准就很有意思,因果性和交互性是门槛,物理准确性,持久性和实时性是进阶指标。
也就是说,虚拟世界必须遵循现实的物理规律,还得能对无人车的动作做出真实的连锁反应。世界模型像即兴舞台剧,你的每个动作都会改写剧情。
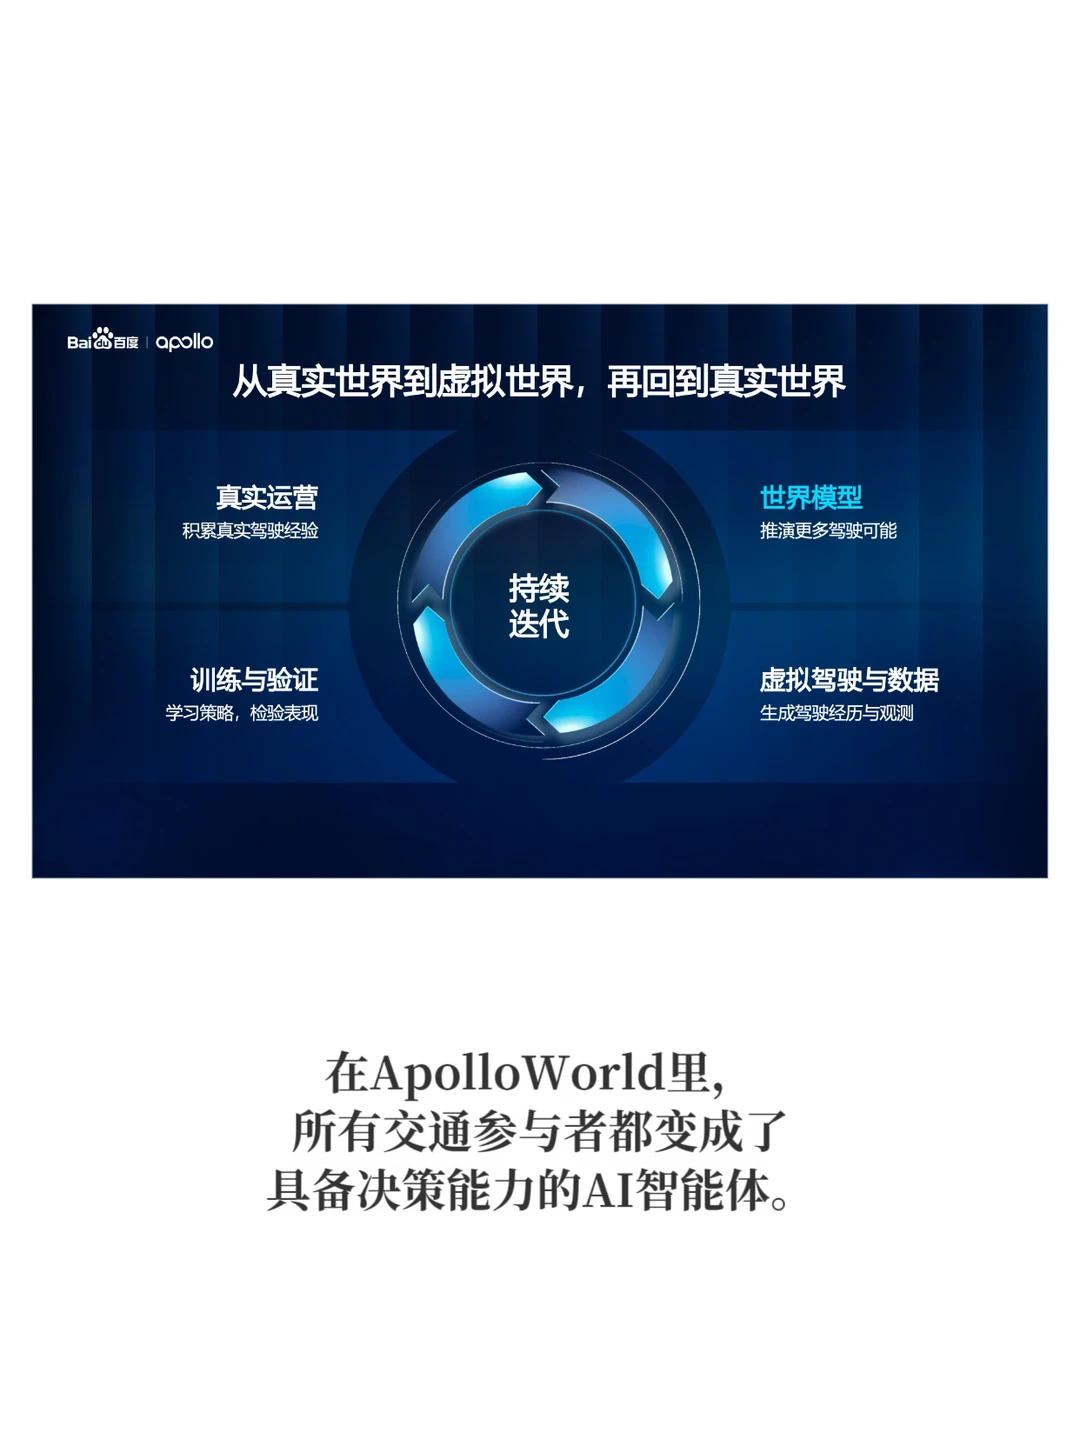
这其实是我最看重的点,全模态感知与AI智能体驱动。以往仿真里的行人和车辆,很多是按脚本走的NPC,但在ApolloWorld里,参与者都变成了具备决策能力的AI智能体。
无人车一刹车,可能引发周围的一系列连锁反应。这种端到端的完整出行闭环验证,让AI真正在虚拟世界里「教」AI开车。
这套玩法之所以能跑通,底气来自于萝卜快跑庞大的真实数据。它成功落地全球28座城市,全无人驾驶里程超2.4亿公里,这些真实运营中沉淀的复杂交互和风险场景,被提纯转化为可控的虚拟测试环境。
更厉害的是,它还能生成现实尚未覆盖的新场景,据说ApolloWorld一天能跑十万公里,约等于实车连续测试三年,这种效率,把测试成本降在了虚拟世界,把安全留给了物理世界。
站在行业视角看,无人驾驶的真实竞争,拼的其实就是数据飞轮的转速,真实路测数据持续喂养世界模型,虚拟测试结果再反哺车端迭代。这个闭环一旦高速运转起来,跑得越快,数据越多,数据越多,模型越聪明,模型越聪明,落地规模就越大。
ApolloWorld的出现,或许正把无人驾驶推向那个等待已久的AGI时刻,行业走向强者更强,而普通人的全无人出行时代,也比想象中来得更快了。
#无人驾驶 #自动驾驶 #百度Apollo #萝卜快跑 #世界模型 #ApolloWorld