同样是辅助驾驶,零跑为什么敢砍掉90%的代码?
市面上的高阶辅助驾驶,本质上都是同一个思路:堆算力、堆传感器、堆规则代码。遇到一个新场景,加一条规则;遇到一个新bug,补一段代码。代码量像滚雪球一样越来越大。
零跑为什么敢反着来?
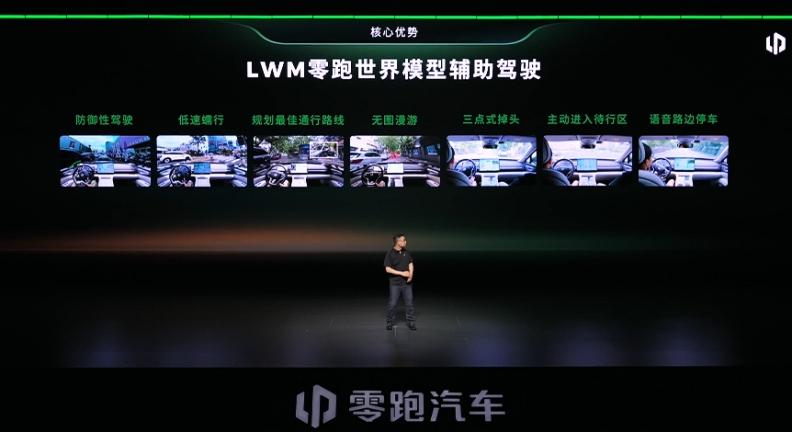
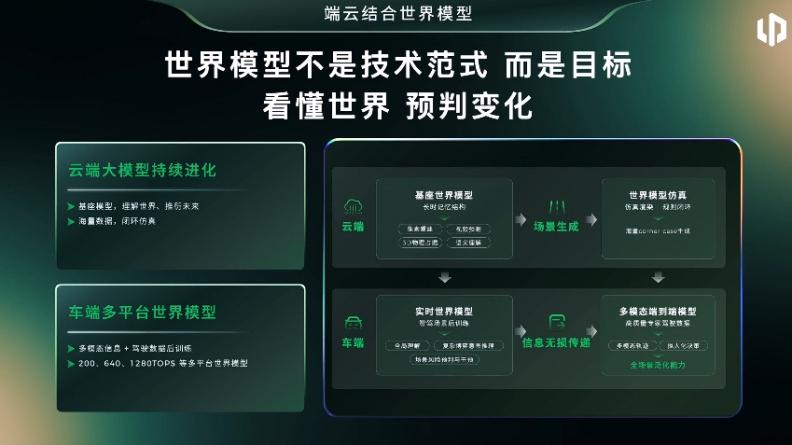
因为它走的是世界模型路线。LWM世界模型不是靠人写规则来覆盖场景,而是靠模型自己去理解世界。云端基座模型用海量数据训练,学会了真实世界的物理规律——行人怎么走路、车辆怎么并线、红绿灯怎么变化。这些不需要人一条一条教,模型看足够多的数据就懂了。
架构上,零跑保持图像视角表征,省去了BEV转换的算力。设计了记忆存储模块,模型能记住之前发生的事,知道前车刚才为什么减速,知道这条路刚才有车并线。惯性与实时理解结合,驾驶行为自然更平顺。
规则代码呢?只保留最必要的交通法规兜底逻辑,比如红绿灯这种法规要求必须遵守的。其余90%的代码全部砍掉,交给世界模型推理。
这不是赌博,是底气。零跑辅助驾驶一直坚持全栈自研,从最早自研感知硬件、自研辅助驾驶芯片,到自研软件算法,中间确实遇到过巨大挑战。但即便在最困难的时候,也没放弃算法自研。
2025年9月认准世界模型路线,2026年3月就跑通了DEMO。实车测试效果达到行业第一梯队。截至8月底已交付30多万辆带激光雷达的车型——所有这些激光雷达版用户,全部免费升级世界模型辅助驾驶,终身免费。最早那一万多辆硬件平台不同,算法移植重构至少要花5000万,零跑也照做了。
砍代码不是因为做不出来,是因为有更好的解法。
· 零跑技术日
· 零跑世界模型
· 辅助驾驶路线新变革
· 零跑汽车
·