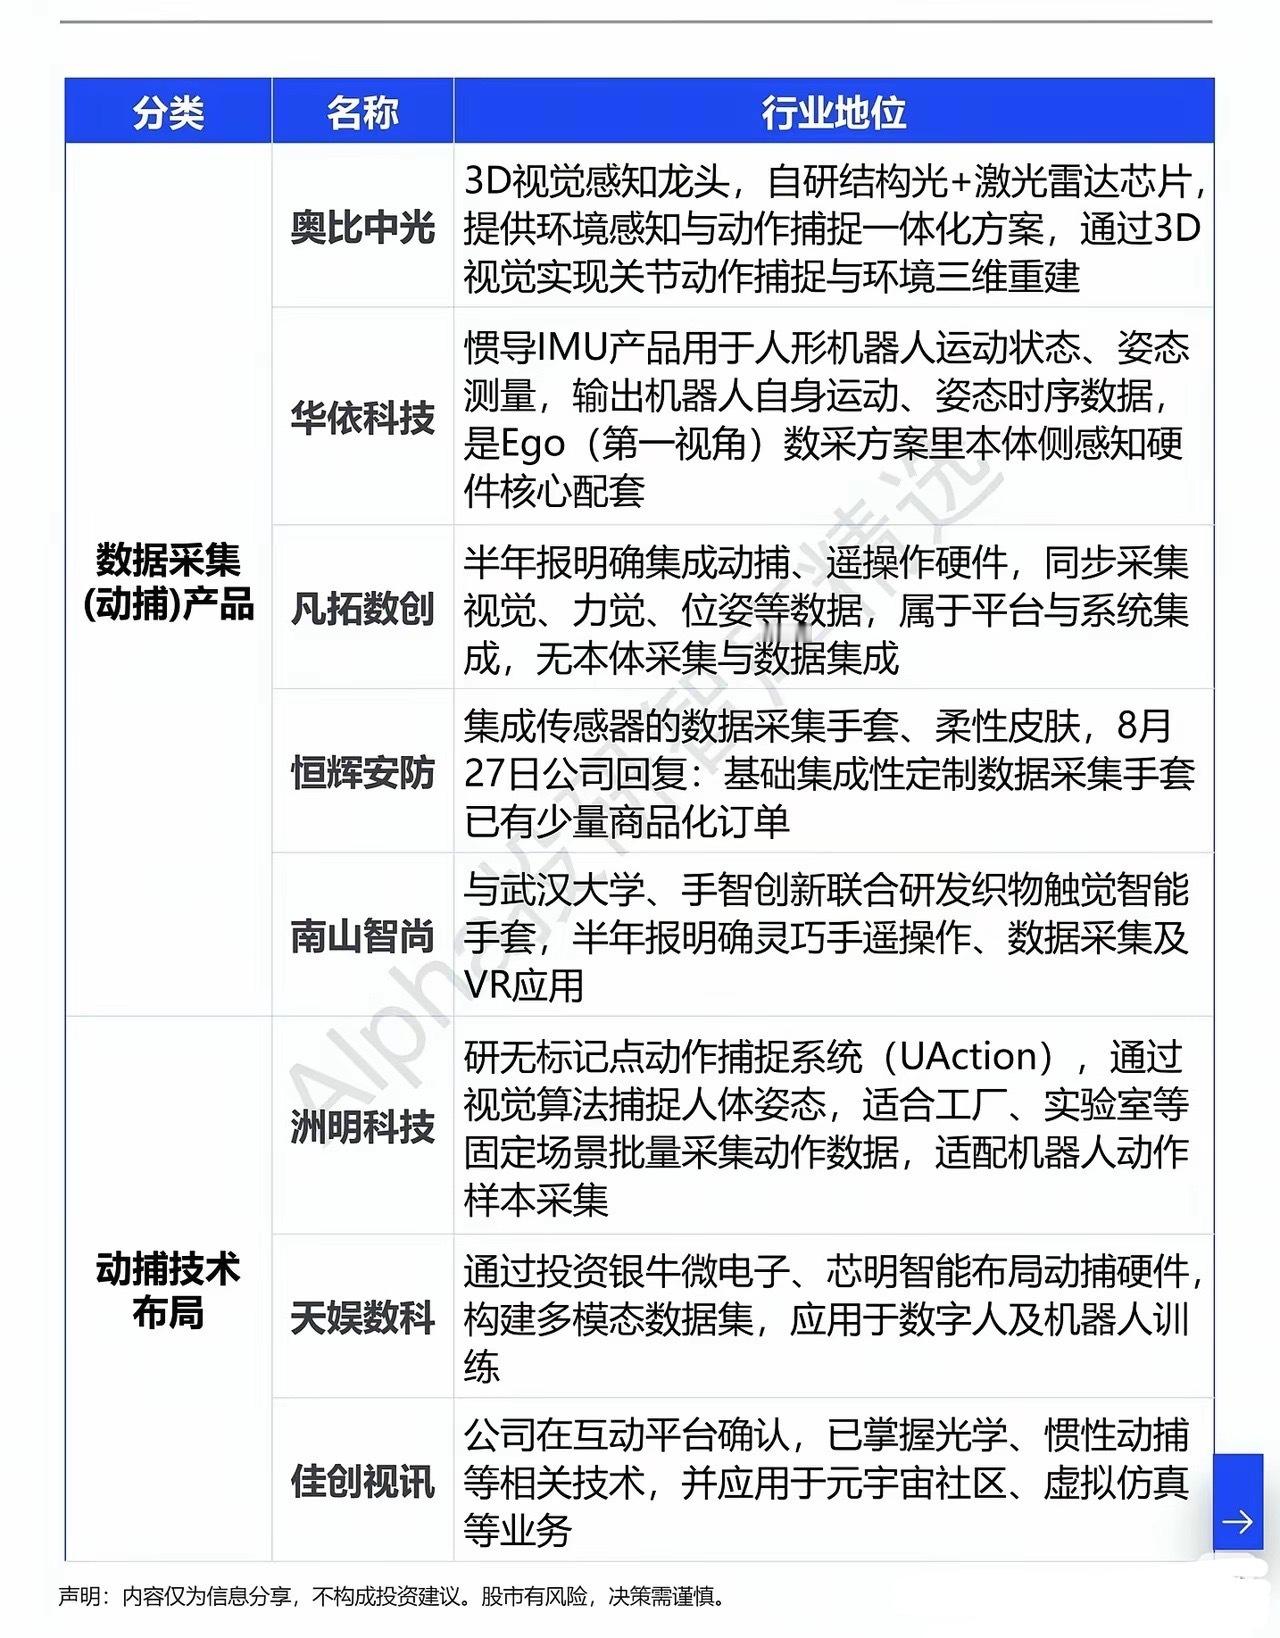
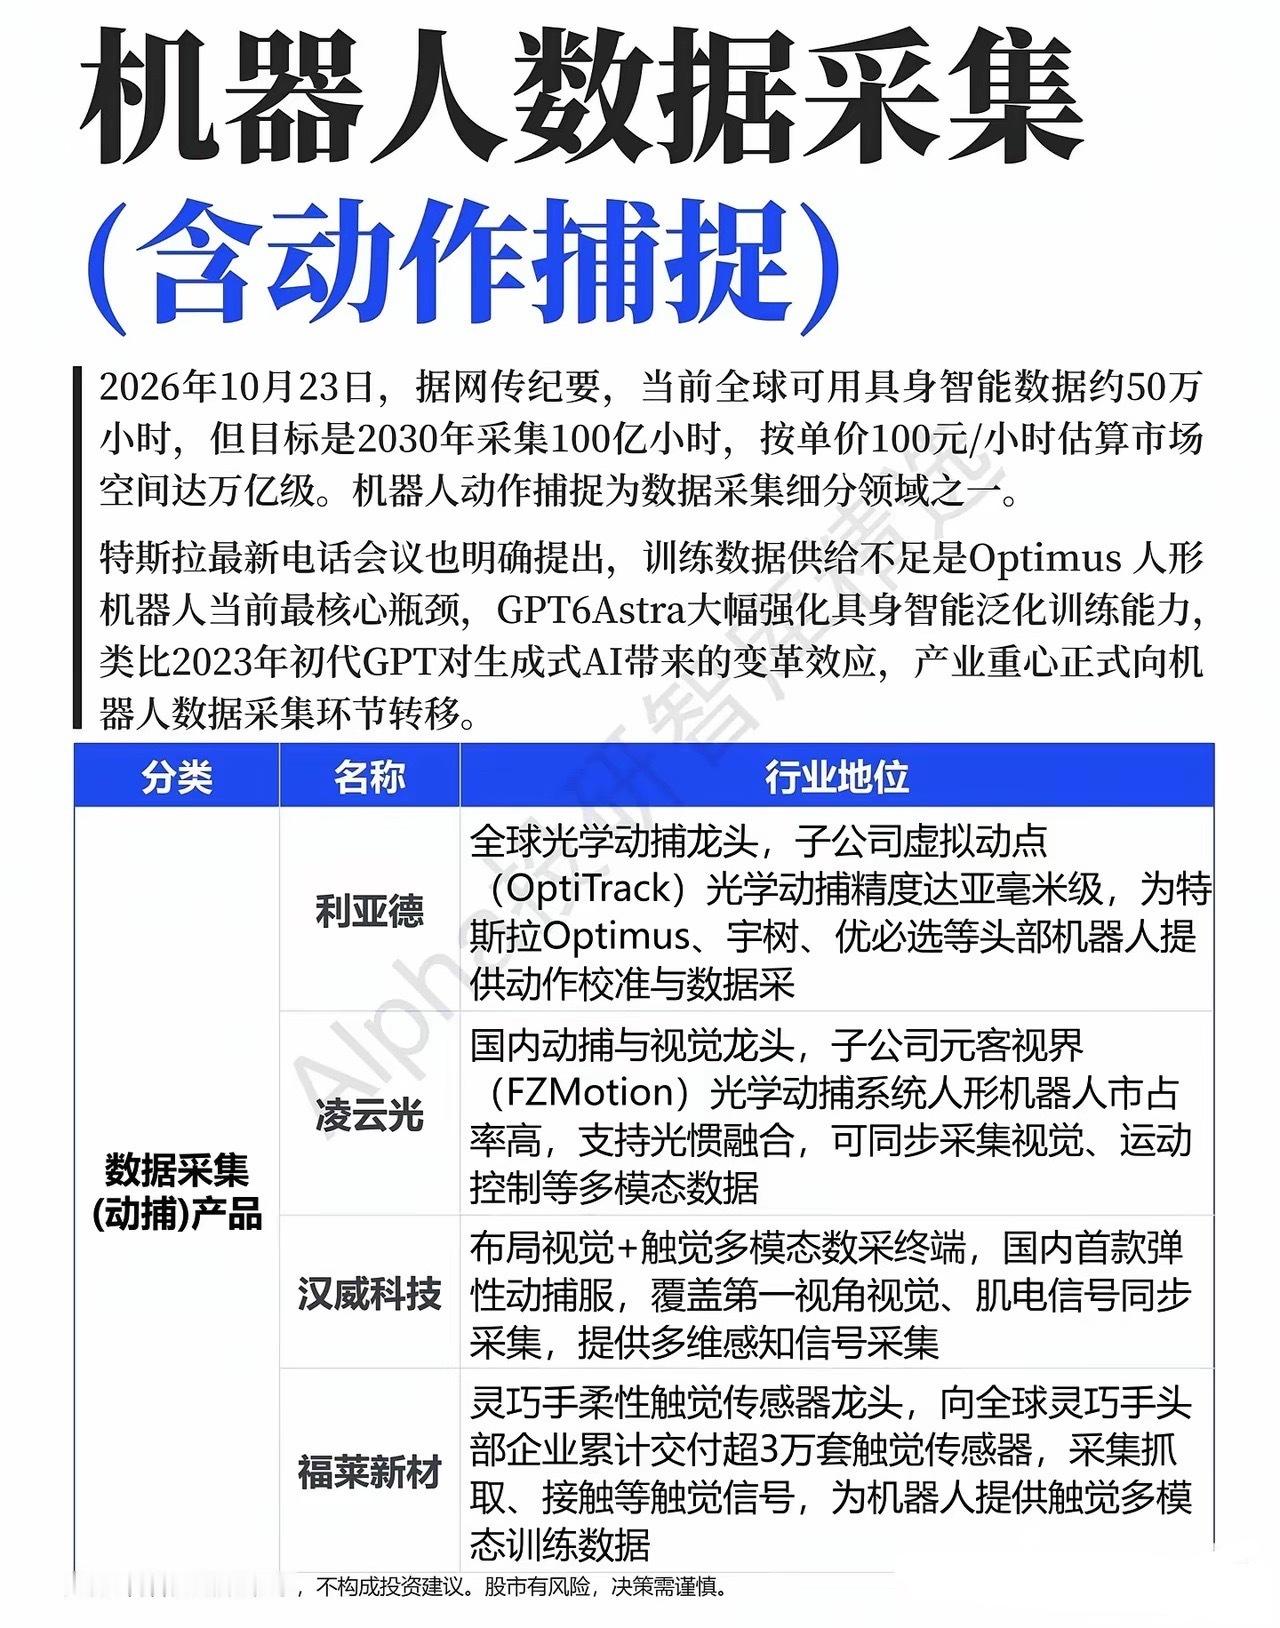
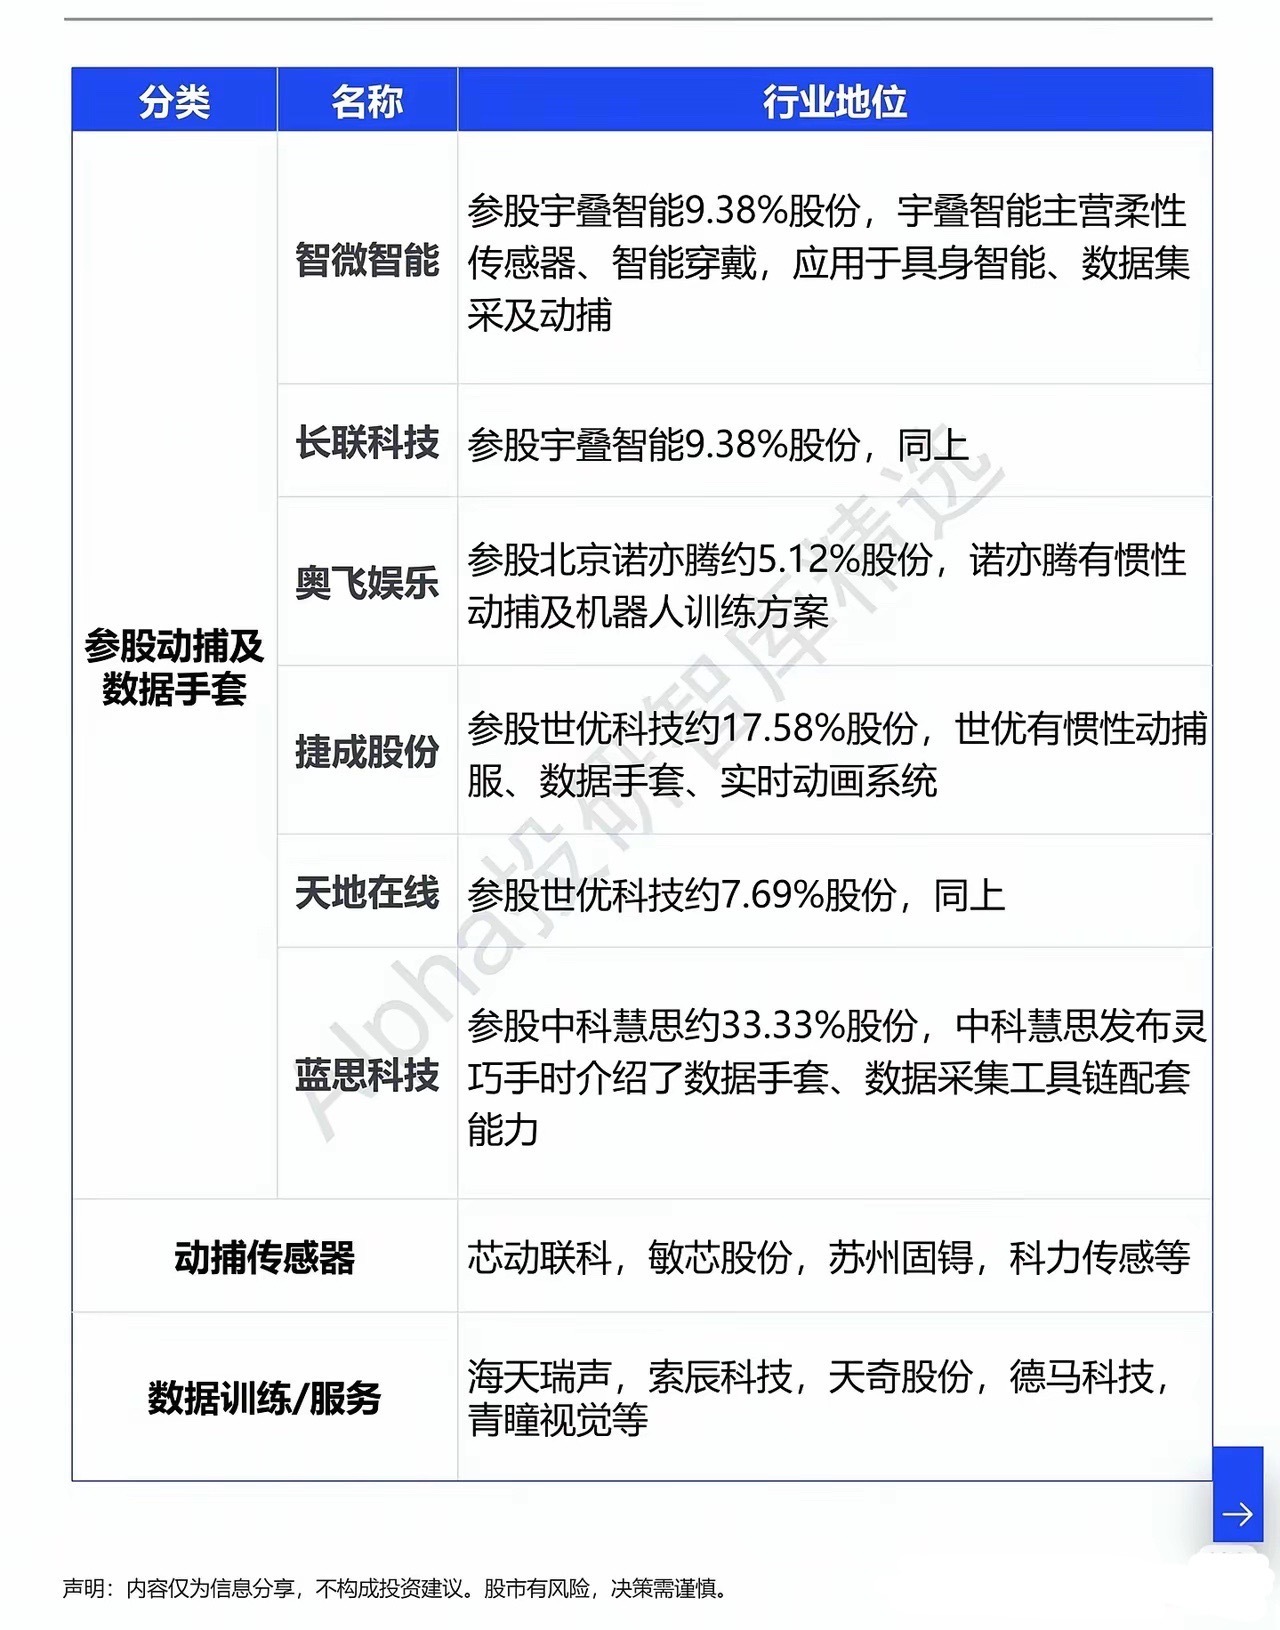
人形机器人新拐点:数据采集成为核心瓶颈在人形机器人的漫长进化路上,大家的目光,曾经大多聚焦于电机、减速器这些看得见的硬件。可随着技术不断向前推进,一个全新的难题,慢慢浮出水面。对于这一点,市场也分化出截然不同的看法。一部分观点认为,真正的瓶颈依旧停留在硬件层面;而另一批从业者则直言,充足、高质量的训练数据,才是限制机器人能力提升的最大关卡。两种观点相持不下,也让动作捕捉与机器人数据采集这条赛道,走入大众视野。整个赛道的核心逻辑,其实不难理解。机器人想要灵活地完成各类动作,像人一样感知世界,就需要海量真实的动作、触觉、环境样本作为养料。有相关测算显示,当前全球可用的具身智能数据总量尚且有限,如果想要真正实现高阶的通用能力,未来所需要的数据量级,将会是一个难以想象的庞大数字。源源不断的数据供给,是实现模型迭代升级必不可少的基础。放眼整条产业链,这条赛道早已形成丰富完整的分工体系。上游是各类感知元器件,负责捕捉姿态、力度、环境信息;中游则是整套动作捕捉设备,包含光学动捕、惯性采集、传感手套、柔性触觉组件;下游延伸至数据集的整理、标注与训练服务。不同厂商各有专长,有的深耕高精度光学捕捉,有的专注触觉信号采集,还有企业布局整套多模态采集方案,一环一环,共同搭建起机器人的数据源泉。回看这条赛道一路走来的历程,市场认知经历过数次转变。早些时候,动捕技术更多用于影视动画,很少有人将它和机器人产业深度绑定。随着各大厂商不断披露研发进展,越来越多人意识到,这项技术的价值,早已跳出传统的影视行业。当然,赛道前行之路并不平坦,采集成本、多模态信号融合、大规模高效采样,依旧是摆在行业面前一道道亟待攻克的难关。技术的突破,从来都是层层递进。从硬件的打磨,到海量真实数据的积累,每一步,都需要长时间的沉淀。想要让机器人真正拥有流畅、自然的行动能力,离不开源源不断、真实多维的数据素材。浪潮滚滚向前,具身智能的宏大故事才刚刚开启。当产业重心逐步转向数据层面,谁能够稳定、高效地产出高质量样本,就有望在这场漫长的技术长跑之中,抢占先机。温馨提示:本文仅为公开产业信息科普,仅供交流探讨,不构成任何参考建议。