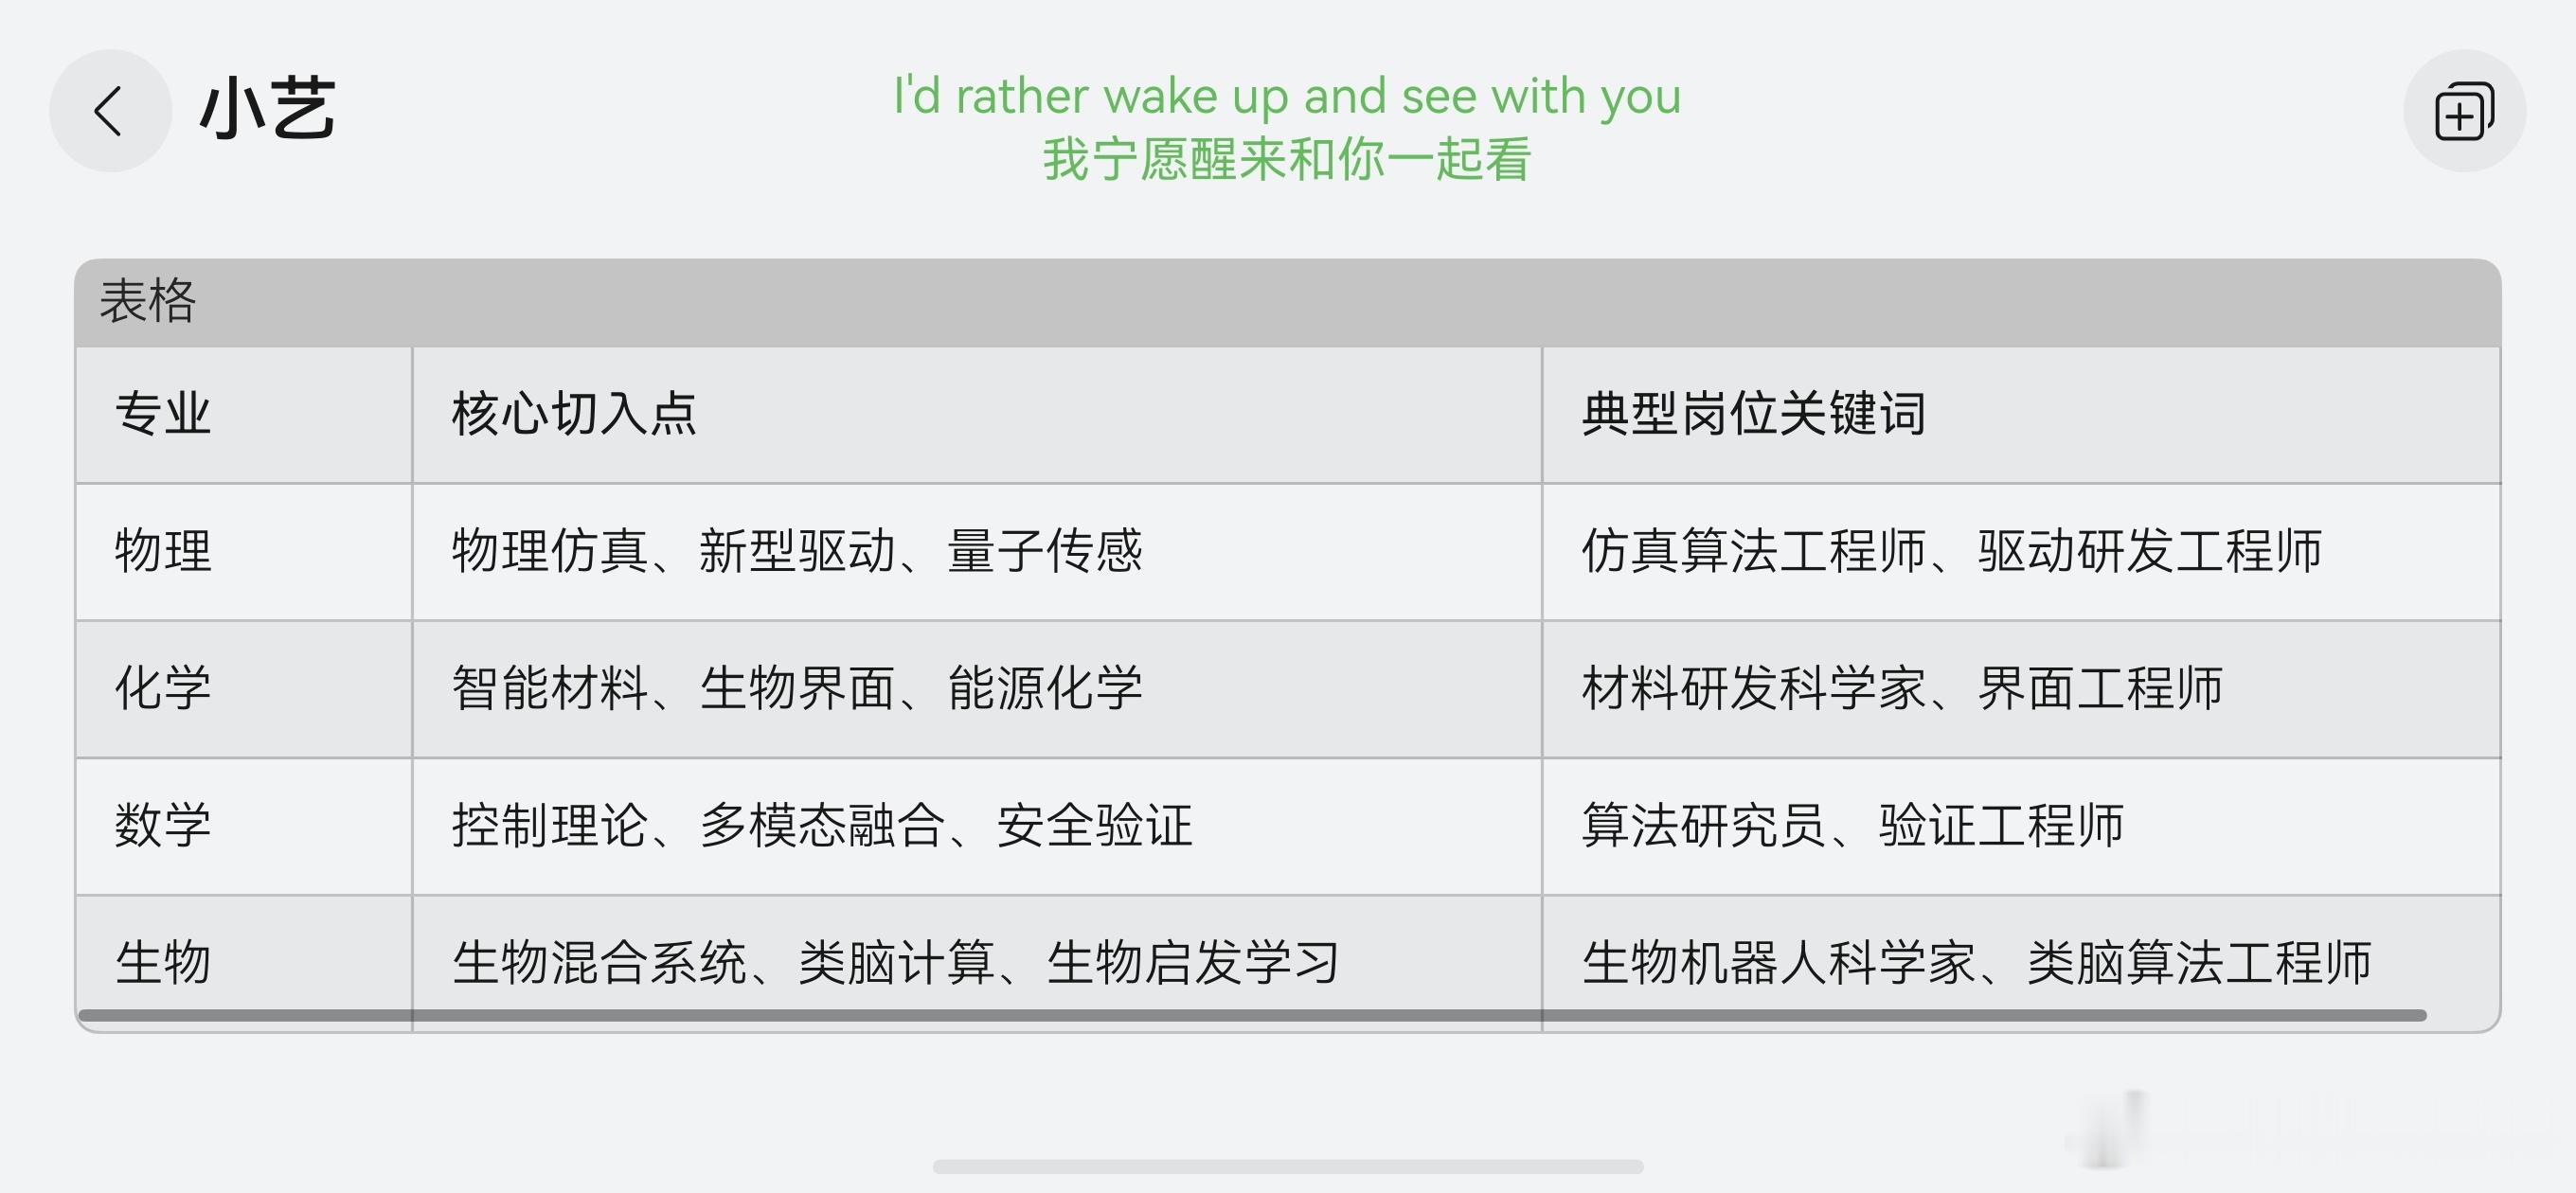
具身智能机器人 结合你之前对“具身机器人需要生物技术吗”的探讨,下面分别从物理、化学、数学、生物四个专业出发,设想未来与具身智能相关的科研方向和对应岗位。一、物理学科研方向:
1. 具身智能的物理仿真与真实感交互:研究多物理场耦合(力、热、电磁)下的机器人动力学建模,开发高保真物理引擎,支撑具身智能在复杂环境中的感知与决策。2. 新型驱动与能量系统:探索基于压电、介电弹性体、形状记忆合金等物理效应的新型人工肌肉,以及高效能量采集与存储系统,提升机器人续航与功率密度。3. 量子传感与精密测量:利用量子精密测量技术(如原子磁力计、量子陀螺仪)提升具身机器人的环境感知精度,尤其在微弱信号检测场景。对应岗位:
物理仿真算法工程师(多物理场仿真、刚体动力学)新型驱动材料研发工程师(压电/电活性聚合物方向)量子传感系统工程师(面向机器人导航与感知)二、化学科研方向:
1. 仿生智能材料合成:设计并合成具有自修复、形状记忆、刺激响应特性的高分子材料,用于机器人柔性外壳、人工肌肉和自适应抓取器。2. 生物相容性界面化学:开发用于脑机接口、神经电极的导电聚合物和涂层材料,降低免疫排斥反应,提升信号传输稳定性。3. 能源化学与自供能系统:研发高能量密度柔性电池、生物燃料电池或基于化学反应的微型驱动器,实现机器人自主供能与化学驱动。对应岗位:
智能材料研发科学家(自修复/形状记忆聚合物方向)生物界面材料工程师(神经电极涂层、生物相容性材料)柔性储能系统研发工程师(面向可穿戴/嵌入式机器人)三、数学科研方向:
1. 具身智能的数学基础理论:研究高维状态空间下的控制论、最优传输理论、随机微分方程在机器人运动规划与决策中的应用,建立可解释的具身智能数学模型。2. 多模态数据融合与几何深度学习:发展流形学习、图神经网络等数学工具,处理视觉、触觉、听觉等多模态异构数据的融合与对齐问题。3. 安全性与鲁棒性数学框架:建立形式化验证方法,保证具身智能系统在未知环境中的安全性、稳定性与可解释性,支撑可靠决策。对应岗位:
具身智能算法研究员(强化学习、控制论方向)多模态融合算法工程师(几何深度学习、流形学习)安全验证与形式化方法工程师(面向机器人决策系统)四、生物学科研方向:
1. 生物混合驱动与感知系统:利用活体肌肉细胞、神经节或昆虫生物体构建生物混合驱动器与传感器,实现低功耗、高柔顺性的机器人运动与感知。2. 神经形态计算与类脑智能:研究生物神经系统的编码与学习机制,开发类脑芯片和脉冲神经网络,赋予机器人类似生物的直觉反应与持续学习能力。3. 生物启发式学习与适应机制:借鉴生物体的冗余多环路控制、记忆巩固等机制,优化具身智能在非结构化环境中的适应性与终身学习能力。对应岗位:
生物混合机器人研发科学家(细胞/组织工程与机器人结合方向)类脑计算算法工程师(脉冲神经网络、神经形态芯片)生物启发式学习研究员(强化学习与生物控制融合方向)总结此处是表格四个学科在具身智能领域并非孤立发展,而是深度交叉融合。正如《2025科学发展报告》所指出的,化学、物理、生命科学、材料科学、信息科学的深度融合正成为突破传统学科边界、催生颠覆性创新的重要动力。未来具身智能的突破,大概率诞生在这些学科的交叉地带。